


पैसिव इलेक्ट्रॉनिकली स्कैन्ड ऐरे (PESA) रडार आमतौर पर एक अपेक्षाकृत केंद्रीकृत RF ट्रांसमिट/रिसीव आर्किटेक्चर का उपयोग करता है, जिसके माध्यम से वितरण नेटवर्क द्वारा कई एंटीना तत्वों को विकिरण भेजा जाता है। इलेक्ट्रॉनिक रूप से नियंत्रित फेज़ शिफ्ट, तत्वों पर सापेक्ष फेज़ निर्धारित करते हैं, जिससे संयुक्त विकिरण एक निर्देशित दिशा में बीम बनाता है। प्रत्येक दिशा परिवर्तन के लिए पूरे एपर्चर को यांत्रिक रूप से घुमाने की आवश्यकता नहीं होती है।
त्वरित जवाब:PESA एक अपेक्षाकृत केंद्रीकृत RF आर्किटेक्चर के साथ इलेक्ट्रॉनिक बीम स्टीयरिंग प्रदान करता है। इसका वास्तविक प्रदर्शन केवल इसके संक्षिप्त नाम पर निर्भर नहीं करता। इंजीनियरों को यह तय करने से पहले कि कोई डिज़ाइन एप्लिकेशन के लिए उपयुक्त है या नहीं, स्कैन कोण पर लाभ, फ़ीड-नेटवर्क हानि, ऑपरेटिंग बैंडविड्थ, साइडलोब्स, ध्रुवीकरण, अंशांकन, ड्यूटी साइकिल, थर्मल सीमाएँ और माप संदर्भ तल की जाँच करनी होगी।
यह महत्वपूर्ण है क्योंकि केवल बोरसाइट पर मापी गई विशिष्टता क्षेत्र प्रदर्शन को नियंत्रित करने वाली स्थितियों को छिपा सकती है। उच्च पीक गेन यह नहीं दर्शाता कि स्कैन सेक्टर के किनारे के पास बीम कैसे बदलता है। व्यापक ऑपरेटिंग-फ़्रीक्वेंसी रेंज यह साबित नहीं करती कि बीम पॉइंटिंग पूरे बैंड में स्थिर रहती है। निम्नलिखित अनुभाग बताते हैं कि PESA कैसे काम करता है और कौन से प्रश्न एकीकरण जोखिम को कम करते हैं।
PESA रडार कैसे काम करता है?
PESA आर्किटेक्चर को कई तरीकों से लागू किया जा सकता है, लेकिन सिग्नल पथ में आमतौर पर पाँच कार्यात्मक चरण होते हैं। कुछ सिस्टम सबएरे या रिडंडेंट चैनल का उपयोग करते हैं, इसलिए ब्लॉक डायग्राम की तुलना हमेशा वास्तविक डिज़ाइन से की जानी चाहिए।
- वेवफॉर्म जनरेशन और आरएफ रूपांतरण। एक्साइटर आवश्यक वेवफॉर्म बनाता है और उसे ऑपरेटिंग फ्रीक्वेंसी में परिवर्तित करता है। फिर ट्रांसमीटर सिग्नल को आवश्यक पावर लेवल तक बढ़ाता है।
- विद्युत वितरण। एक फीड नेटवर्क प्रेषित सिग्नल को कई पथों में विभाजित करता है। इस नेटवर्क में वेवगाइड, ट्रांसमिशन लाइनें, पावर डिवाइडर, कपलर और अन्य माइक्रोवेव घटक शामिल हो सकते हैं।
- फेज़ नियंत्रण। प्रत्येक तत्व पथ या प्रत्येक सबएरे पथ में स्थित एक फेज़ शिफ्टर, निर्देशित बीम दिशा के अनुसार सिग्नल के फेज़ को बदलता है। एपर्चर के पार फेज़ की प्रगति यह निर्धारित करती है कि रचनात्मक व्यतिकरण कहाँ होता है।
- विकिरण और किरण निर्माण। एंटीना के तत्व एक साथ विकिरण करते हैं। उनके क्षेत्र चयनित दिशा में मजबूती से जुड़ते हैं और अन्य दिशाओं में आंशिक रूप से रद्द हो जाते हैं, जिससे एक मुख्य किरण और पार्श्व किरणें बनती हैं।
- संचालन और अंशांकन प्राप्त करें। परावर्तित संकेत एपर्चर और फीड नेटवर्क के माध्यम से रिसीवर श्रृंखला में वापस आते हैं। अंशांकन डेटा घटक सहनशीलता, तापमान, आवृत्ति और समय के साथ होने वाले परिवर्तनों के कारण उत्पन्न होने वाले चरण और आयाम अंतरों को ठीक करता है।
इलेक्ट्रॉनिक स्टीयरिंग से बीम को भौतिक रूप से बड़े एपर्चर को पुनः स्थापित करने की तुलना में कहीं अधिक तेज़ी से स्थानांतरित किया जा सकता है। हालांकि, उपयोगी स्कैन दर वेवफॉर्म टाइमिंग, कंट्रोल लेटेंसी, सिग्नल प्रोसेसिंग और रडार रिसोर्स शेड्यूलर पर भी निर्भर करती है। केवल एंटीना स्टीयरिंग गति से यह निर्धारित नहीं होता कि संपूर्ण रडार कितने लक्ष्यों या कार्यों को संभाल सकता है।
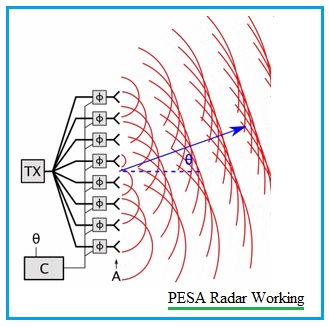
इसे पैसिव इलेक्ट्रॉनिकली स्कैन्ड ऐरे क्यों कहा जाता है?
पैसिव शब्द एपर्चर पर RF आर्किटेक्चर का वर्णन करता है। एक पारंपरिक PESA में, प्रत्येक एंटीना तत्व में एक पूर्ण सक्रिय ट्रांसमिट और रिसीव मॉड्यूल नहीं होता है। एक केंद्रीकृत RF श्रृंखला फीड नेटवर्क के माध्यम से ऊर्जा की आपूर्ति और प्राप्ति करती है, जबकि फेज-कंट्रोल घटक बीम को आकार देते हैं। एरे को नियंत्रण, स्विचिंग, कूलिंग और अन्य कार्यों के लिए अभी भी विद्युत शक्ति की आवश्यकता होती है।
PESA रडार निष्क्रिय रडार से भी अलग है। निष्क्रिय रडार सामान्यतः बाहरी ट्रांसमीटरों या अन्य प्रकाश स्रोतों से होने वाले परावर्तनों का पता लगाता है। PESA एक एंटीना और RF-वितरण प्रणाली है जिसका उपयोग सक्रिय रूप से संचारित करने वाले रडार में किया जा सकता है। इन दोनों अर्थों को लेकर भ्रम होने से सिस्टम संबंधी गलत आवश्यकताएँ उत्पन्न होती हैं।
कौन से पैरामीटर PESA के प्रदर्शन को निर्धारित करते हैं?
सबसे उपयोगी विनिर्देश आवृत्ति, स्कैन कोण, ध्रुवीकरण और परिचालन स्थिति के आधार पर प्रदर्शन का मैट्रिक्स है। नीचे दी गई तालिका में उन मदों की सूची दी गई है जिन्हें सरणियों की तुलना करने या कोटेशन का अनुरोध करने से पहले परिभाषित किया जाना चाहिए।
| पैरामीटर | यह क्यों मायने रखती है | क्या अनुरोध करें |
|---|---|---|
| ऑपरेटिंग बैंड और तात्कालिक बैंडविड्थ | फेज और एम्प्लीट्यूड त्रुटियां आवृत्ति के साथ बदल सकती हैं। | प्रत्येक आवश्यक तरंगरूप स्थिति पर प्रयोग करने योग्य बैंडविड्थ और सीमाएँ। |
| स्कैन सेक्टर | बोरसाइट से दूर जाने पर गेन, बीमविड्थ, साइडलोब्स और पोलराइजेशन में सामान्यतः परिवर्तन होता है। | प्रतिनिधि आवृत्तियों और स्कैन कोणों पर पैटर्न, जिसमें कवरेज का किनारा भी शामिल है। |
| लाभ, ईआईआरपी और प्राप्ति संवेदनशीलता | सिस्टम की कार्यक्षमता संपूर्ण संचारित और प्राप्त बजट पर निर्भर करती है। | संदर्भ तल, फ़ीड हानि, ड्यूटी चक्र और रिसीवर संबंधी मान्यताएँ। |
| साइडलोब और क्रॉस-पोलराइजेशन स्तर | ये हस्तक्षेप, अव्यवस्था प्रतिक्रिया और ध्रुवीकरण शुद्धता को प्रभावित करते हैं। | परिभाषाएँ, कट, आवृत्ति बिंदु और स्कैन की स्थितियाँ। |
| एलिमेंट स्पेसिंग और लेआउट | स्पेसिंग ग्रेटिंग लोब्स और उपलब्ध स्कैन रेंज को प्रभावित करती है। | ज्यामिति, सक्रिय एपर्चर का आकार और इच्छित अधिकतम आवृत्ति। |
| बिजली और तापीय स्थितियाँ | एक केंद्रीकृत उच्च-शक्ति श्रृंखला और फीड घटकों को अपनी सीमाओं के भीतर ही काम करना चाहिए। | अधिकतम और औसत शक्ति, पल्स चौड़ाई, ड्यूटी चक्र, शीतलन विधि और तापमान सीमा। |
| अंशांकन और स्थिरता | चरण और आयाम में बदलाव से बिंदु और पैटर्न की गुणवत्ता में परिवर्तन होता है। | अंशांकन विधि, अद्यतन अंतराल, परीक्षण पोर्ट और अनुमत अवशिष्ट त्रुटि। |
| मैकेनिकल और आरएफ इंटरफेस | रेडोम, कनेक्टर, वेवगाइड ट्रांजिशन और माउंटिंग से प्रदर्शन में बदलाव आ सकता है। | स्थापित विन्यास, सामग्री का संयोजन, सहनशीलता और संदर्भ चित्र। |
स्कैन कोण के साथ प्रदर्शन में परिवर्तन क्यों होता है?
फेज़्ड ऐरे आमतौर पर बोरसाइट के पास सबसे मजबूत होता है, जो एपर्चर के लंबवत दिशा होती है। जैसे-जैसे बीम को दूर की ओर मोड़ा जाता है, स्कैन दिशा में प्रक्षेपित एपर्चर छोटा होता जाता है। एलिमेंट पैटर्न भी निर्धारित कोण पर कम विकिरण प्रदान कर सकता है। फीड त्रुटियां, पारस्परिक युग्मन, संरचनात्मक सहनशीलता और रेडोम अतिरिक्त विरूपण उत्पन्न कर सकते हैं।
इसके परिणामस्वरूप स्कैन लॉस, बीमविड्थ में वृद्धि, साइडलोब्स में बदलाव, क्रॉस-पोलराइजेशन में वृद्धि या पॉइंटिंग एरर हो सकते हैं। ये परिवर्तन एक बोरसाइट गेन मान द्वारा कैप्चर नहीं किए जा सकते। किसी निर्दिष्ट कोण पर स्कैन करने के लिए डिज़ाइन किए गए ऐरे के लिए, बोरसाइट, एक या अधिक मध्यवर्ती कोणों और आवश्यक सेक्टर के किनारे पर गेन और पैटर्न डेटा का अनुरोध करें। सबसे कम, मध्य और उच्चतम ऑपरेटिंग आवृत्तियों पर जांच दोहराएं।
तत्वों के बीच की दूरी पर विशेष ध्यान देना आवश्यक है। यदि तरंगदैर्घ्य और स्कैन कोण की तुलना में यह दूरी बहुत अधिक हो, तो अवांछित ग्रेटिंग लोब दृश्य क्षेत्र में प्रवेश कर सकते हैं। बैंड के निचले सिरे पर स्वीकार्य डिज़ाइन उच्चतम आवृत्ति पर अलग तरह से व्यवहार कर सकता है, जहाँ समान भौतिक दूरी अधिक तरंगदैर्घ्यों को दर्शाती है।
बैंडविड्थ और बीम स्क्विंट PESA को कैसे प्रभावित करते हैं?
कई PESA सिस्टम चयनित आवृत्ति पर सही फेज़ प्रोग्रेशन बनाने के लिए फेज़ शिफ्टर्स का उपयोग करते हैं। आवृत्ति बदलने पर, समान फेज़ सेटिंग बीम को एक अलग कोण पर निर्देशित कर सकती है। आवृत्ति पर निर्भर इस दिशा परिवर्तन को आमतौर पर बीम स्क्विंट कहा जाता है। इस प्रभाव का आकार बैंडविड्थ, स्कैन कोण, आर्किटेक्चर और फेज़-कंट्रोल नेटवर्क के प्रकार पर निर्भर करता है।
इसलिए, वाइडबैंड आवश्यकता के लिए केवल आवृत्ति-सीमा विवरण से अधिक की आवश्यकता होती है। आवृत्ति और स्कैन कोण के आधार पर बीम पॉइंटिंग, गेन, साइडलोब्स और पोलराइजेशन की जानकारी मांगें। कुछ डिज़ाइन बीम स्क्विंट को कम करने के लिए ट्रू-टाइम-डिले एलिमेंट्स, सबएरे तकनीक या आवृत्ति-निर्भर सुधारों का उपयोग करते हैं, लेकिन इन विकल्पों से हानि, जटिलता, आकार और अंशांकन संबंधी आवश्यकताएं बढ़ जाती हैं।
फीड नेटवर्क लॉस कहाँ मायने रखते हैं?
एक सामान्य मोनोस्टैटिक PESA में, जहाँ साझा एपर्चर का उपयोग होता है, फीड नेटवर्क ट्रांसमिट और रिसीव दोनों पथों में भाग लेता है। पावर डिवाइडर, ट्रांसमिशन लाइनें, वेवगाइड, फेज शिफ्टर, स्विच और ट्रांजिशन सभी इंसर्शन लॉस में योगदान करते हैं। ट्रांसमिट के दौरान, ये लॉस एपर्चर को दी जाने वाली पावर को कम करते हैं और ऊष्मा उत्पन्न करते हैं। रिसीव के दौरान, रिसीवर से पहले होने वाला लॉस संवेदनशीलता और प्रभावी डायनेमिक रेंज को कम कर सकता है।
हानि मानों को एक स्पष्ट संदर्भ तल से जोड़ा जाना चाहिए। उद्धृत एंटेना लाभ में स्थापित प्रणाली में मौजूद केबल, रोटरी जॉइंट, वेवगाइड ट्रांज़िशन, फेज़-कंट्रोल नेटवर्क या रेडोम शामिल नहीं हो सकते हैं। स्वीकृति के दौरान, मापे गए डेटा की तुलना विनिर्देश में प्रयुक्त समान कॉन्फ़िगरेशन और संदर्भ तल से करें।
क्या PESA का अर्थ वन फ्रीक्वेंसी है या वन टारगेट?
| सामान्य कथन | अधिक सटीक व्याख्या |
|---|---|
| PESA केवल एक ही आवृत्ति का उपयोग कर सकता है। | आवृत्ति अनुकूलनशीलता ट्रांसमीटर, तरंगरूप जनरेटर, चरण-नियंत्रण नेटवर्क, बैंडविड्थ और अंशांकन पर निर्भर करती है। PESA स्वचालित रूप से एक निश्चित आवृत्ति तक सीमित नहीं है। |
| PESA केवल एक ही लक्ष्य को ट्रैक कर सकता है। | लक्ष्य क्षमता बीम शेड्यूलिंग, पुनरीक्षण समय, तरंगरूप डिजाइन, रिसीवर चैनल और प्रसंस्करण पर निर्भर करती है। एक PESA कार्यों को इंटरलीव कर सकता है, भले ही कई पारंपरिक PESA कार्यान्वयन एक समय में एक प्राथमिक ट्रांसमिट बीम बनाते हैं। |
| PESA हमेशा सस्ता और सरल होता है। | इसमें AESA की तुलना में कम वितरित सक्रिय RF मॉड्यूल का उपयोग हो सकता है, लेकिन फीड नेटवर्क, उच्च-शक्ति श्रृंखला, चरण नियंत्रण, अंशांकन, शीतलन और यांत्रिक एकीकरण अभी भी जटिल हो सकते हैं। |
| इलेक्ट्रॉनिक स्टीयरिंग में हर गतिशील पुर्जा नहीं होता। | बीम को इलेक्ट्रॉनिक रूप से नियंत्रित किया जा सकता है, लेकिन कुछ प्रणालियाँ कवरेज को बढ़ाने के लिए सरणी को एक घूर्णनशील या पुनःस्थापित करने योग्य प्लेटफॉर्म पर भी रखती हैं। |
PESA ऐरे को एकीकृत करने से पहले पूछे जाने वाले आठ प्रश्न
- किन ऑपरेटिंग आवृत्तियों और तात्कालिक बैंडविड्थ का समर्थन किया जाना चाहिए, और संपूर्ण स्कैन सेक्टर में कौन से मान अनिवार्य हैं?
- किस दिशा और ऊंचाई के लिए कितने कवरेज की आवश्यकता है, और क्या पूरा एपर्चर यांत्रिक रूप से स्थिर है, घूमने योग्य है या किसी अन्य तरीके से स्थानांतरित किया जा सकता है?
- बोरसाइट और अधिकतम स्कैन कोण पर कौन-कौन सी गेन, ईआईआरपी, बीमविड्थ, साइडलोब और क्रॉस-पोलराइजेशन सीमाएं लागू होती हैं?
- फीड नेटवर्क और एपर्चर को कितनी पीक पावर, औसत पावर, पल्स चौड़ाई और ड्यूटी साइकिल को संभालना होगा?
- ट्रांसमिट-पावर और रिसीव-सेंसिटिविटी रेफरेंस प्लेन कहाँ हैं, और इसमें कौन से केबल, वेवगाइड, फेज-शिफ्टर और रेडोम लॉस शामिल हैं?
- आवृत्ति, तापमान और स्कैन कोण के आधार पर ऐरे को कैसे कैलिब्रेट किया जाएगा, और स्थापना के बाद विचलन का पता कैसे लगाया जाएगा?
- स्थापित कॉन्फ़िगरेशन पर कौन से कनेक्टर, वेवगाइड, माउंटिंग, रेडोम, आकार, वजन और पर्यावरणीय प्रतिबंध लागू होते हैं?
- कौन से मापन स्वीकृति साबित करेंगे, और क्या परीक्षण सेटअप परिचालन ध्रुवीकरण, आवृत्ति, शक्ति और स्कैन स्थितियों को पुन: उत्पन्न करेगा?
PESA और AESA अलग-अलग वास्तुशिल्प विकल्पों को प्रस्तुत करते हैं।
PESA और सक्रिय इलेक्ट्रॉनिक स्कैन्ड ऐरे रडार दोनों ही बीम को निर्देशित करने के लिए नियंत्रित फेज़ संबंधों का उपयोग करते हैं। इनका मुख्य अंतर सक्रिय RF जनरेशन और रिसेप्शन के स्थान में निहित है। PESA आमतौर पर एक केंद्रीकृत ट्रांसमीटर और रिसीवर आर्किटेक्चर को फीड नेटवर्क और फेज़ शिफ्टर्स के माध्यम से रूट करता है। AESA कई सक्रिय ट्रांसमिट और रिसीव मॉड्यूल को एपर्चर या इसके सबऐरे में वितरित करता है। बीमफॉर्मिंग कार्यान्वयन—एनालॉग, हाइब्रिड या डिजिटल—एक अलग डिज़ाइन आयाम है और इसे PESA/AESA के अंतर के समानार्थक नहीं माना जाना चाहिए।
AESA अधिक अतिरेक, तरंगरूप लचीलापन और तीव्र बहुक्रियात्मक शेड्यूलिंग प्रदान कर सकता है, लेकिन यह बिजली वितरण, शीतलन, अंशांकन और मॉड्यूल नियंत्रण के लिए भी कठिन आवश्यकताएँ पैदा करता है। PESA तब व्यावहारिक बना रह सकता है जब एक केंद्रीकृत RF आर्किटेक्चर मिशन और एकीकरण आवश्यकताओं को पूरा करता हो। विस्तृत आर्किटेक्चर तुलना के लिए, RF MISO का लेख पढ़ें।AESA बनाम PESA रडार तुलनासही चयन मापने योग्य आवश्यकताओं पर आधारित होना चाहिए, न कि इस धारणा पर कि एक संक्षिप्त रूप हमेशा बेहतर होता है।
PESA ऐरे को कैसे मापा और स्वीकार किया जाना चाहिए?
स्वीकृति परीक्षण में प्रदर्शन विनिर्देश में प्रयुक्त स्थितियों को दोहराया जाना चाहिए। कम से कम, आवृत्ति बिंदु, ध्रुवीकरण, स्कैन कमांड, पावर स्तर, ड्यूटी साइकिल, अंशांकन स्थिति, रेडोम की स्थिति और आरएफ संदर्भ तल को प्रलेखित करें। प्रतिनिधि स्कैन कोणों पर गेन, बीमविड्थ, पॉइंटिंग सटीकता, साइडलोब्स और क्रॉस-पोलराइजेशन को मापें या सत्यापित करें।
आवश्यक रेंज और सेटअप एपर्चर के आकार, आवृत्ति और मापन उद्देश्य पर निर्भर करते हैं। दूर-क्षेत्र, कॉम्पैक्ट-रेंज या निकट-क्षेत्र विधियाँ उपयुक्त हो सकती हैं। आरएफ एमआईएसओएंटीना परीक्षण क्षमताएंप्रासंगिक मापन संसाधनों का वर्णन करें, लेकिन स्वीकृति परीक्षण शुरू होने से पहले अंतिम विधि और अनिश्चितता बजट पर सहमति होनी चाहिए।
ऐरे एंटीना मूल्यांकन के लिए RF MISO समर्थन
RF MISO एक RF और माइक्रोवेव एंटीना निर्माता है जो एंटीना अनुसंधान, मापन और सिस्टम एकीकरण में सहयोग प्रदान करता है। RF MISO एक पूर्ण PESA रडार को मानक एंटीना उत्पाद के रूप में प्रस्तुत नहीं करता है। प्रासंगिक इंजीनियरिंग चर्चाएं एंटीना एपर्चर, फीड और इंटरफ़ेस आवश्यकताओं से शुरू होती हैं, जिन्हें एक परिभाषित आवृत्ति बैंड, ध्रुवीकरण, लाभ, बीमविड्थ और यांत्रिक आवरण के आधार पर सत्यापित किया जा सकता है।
इंजीनियर आरएफ एमआईओएसओ की समीक्षा कर सकते हैंऐरे एंटीना उत्पादऔरसमतल एंटेनाघटक और एपर्चर संबंधी चर्चाओं के लिए प्रारंभिक बिंदु के रूप में। उपलब्ध मानक उत्पाद स्वतः ही PESA रडार नहीं बन जाते, और संपूर्ण सिस्टम आर्किटेक्चर के आधार पर उनकी उपयुक्तता की पुष्टि की जानी चाहिए।
प्रारंभिक तकनीकी चर्चा के लिए, ऑपरेटिंग बैंड, तात्कालिक बैंडविड्थ, ध्रुवीकरण, आवश्यक लाभ, स्कैन सेक्टर, साइडलोब लक्ष्य, पीक और औसत शक्ति, आरएफ इंटरफ़ेस, एपर्चर आकार, माउंटिंग संबंधी बाधाएं, पर्यावरणीय स्थितियां और स्वीकृति-परीक्षण संबंधी अपेक्षाएं प्रदान करें। यह जानकारी इंजीनियरिंग टीम को यह पहचानने में मदद करेगी कि किस एंटीना और परीक्षण विकल्पों का आगे मूल्यांकन किया जाना आवश्यक है।
Send the project requirements to info@rf-miso.com or आरएफ एमआईएसओ से संपर्क करेंवेबसाइट के माध्यम से।
अक्सर पूछे जाने वाले प्रश्नों
PESA का पूरा नाम क्या है?
PESA का पूरा नाम पैसिव इलेक्ट्रॉनिकली स्कैन्ड ऐरे है। इसमें आमतौर पर एक अपेक्षाकृत केंद्रीकृत RF ट्रांसमिट/रिसीव आर्किटेक्चर, एक फीड नेटवर्क और नियंत्रित फेज शिफ्ट का उपयोग किया जाता है ताकि बीम को एंटीना एपर्चर के पार निर्देशित किया जा सके।
अगर PESA बिजली संचारित करता है तो उसे निष्क्रिय क्यों कहा जाता है?
पैसिव का अर्थ है प्रत्येक एंटीना एलिमेंट पर पूर्ण सक्रिय ट्रांसमिट और रिसीव मॉड्यूल की अनुपस्थिति। रडार अभी भी पावर्ड आरएफ, कंट्रोल, कैलिब्रेशन और कूलिंग हार्डवेयर का उपयोग करता है।
क्या PESA रडार एक साथ कई लक्ष्यों को ट्रैक कर सकता है?
बीम शेड्यूलिंग, पुनरीक्षण समय, तरंगरूप डिजाइन, रिसीवर चैनल और प्रोसेसिंग के आधार पर यह भिन्न हो सकता है। केवल PESA लेबल ही लक्ष्य क्षमता को परिभाषित नहीं करता है।
क्या PESA और फेज़्ड ऐरे एंटीना एक ही चीज़ हैं?
PESA एक फेज़्ड-एरे RF आर्किटेक्चर है, जबकि फेज़्ड एरे एक व्यापक एंटीना अवधारणा है। AESA एक अन्य RF आर्किटेक्चर है। एनालॉग, हाइब्रिड और डिजिटल बीमफॉर्मिंग यह वर्णन करते हैं कि बीमफॉर्मिंग को कैसे कार्यान्वित किया जाता है और ये PESA या AESA के समतुल्य विकल्पों के बजाय एक अलग वर्गीकरण आयाम बनाते हैं।
अधिकतम स्कैन कोण पर किस डेटा की जाँच की जानी चाहिए?
आवश्यक आवृत्तियों और स्थापित विन्यास पर लाभ या स्कैन हानि, बीमविड्थ, पॉइंटिंग सटीकता, साइडलोब्स, क्रॉस-पोलराइजेशन और प्रतिबाधा व्यवहार की जांच करें।
PESA कब एक व्यावहारिक विकल्प हो सकता है?
PESA तब व्यावहारिक हो सकता है जब इलेक्ट्रॉनिक स्टीयरिंग की आवश्यकता हो और एक केंद्रीकृत RF श्रृंखला बैंडविड्थ, स्कैन, पावर, विश्वसनीयता, थर्मल और रखरखाव संबंधी आवश्यकताओं को पूरा कर सके। निर्णय सिस्टम माप और जीवनचक्र संबंधी बाधाओं के आधार पर लिया जाना चाहिए।
पोस्ट करने का समय: 28 अक्टूबर 2026


